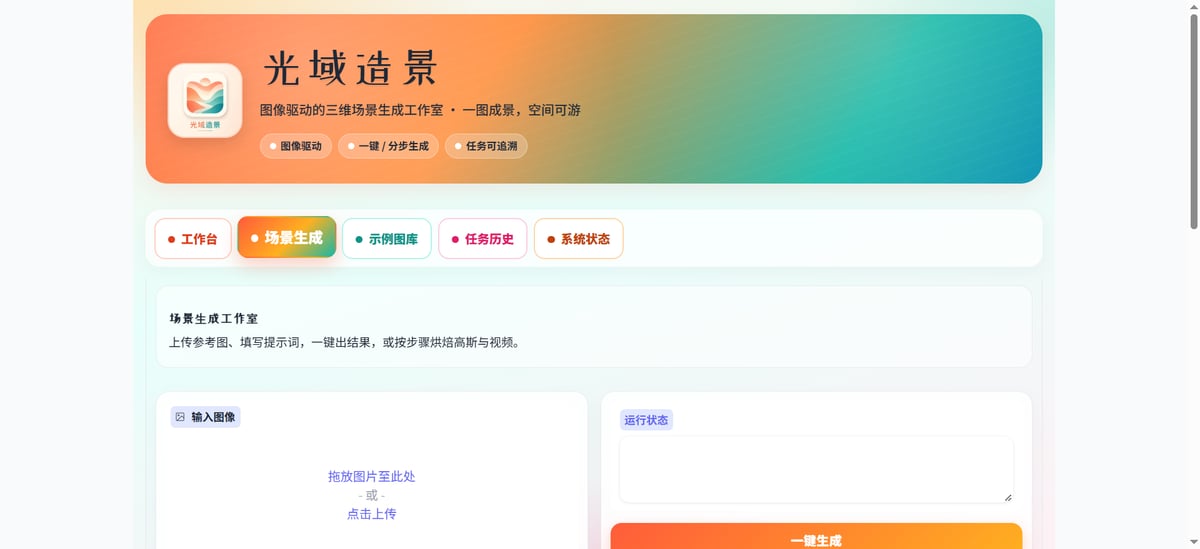
Có một ảnh interior hay một concept art đẹp, nhưng muốn “bước vào” nó thì phải mở Blender, dựng camera, ước lượng depth, rồi tự ghép từng công cụ lại. DeepOpen 3D Webs gom chuỗi việc đó vào một web app: upload ảnh tham chiếu, nhập prompt tiếng Trung, chọn quỹ đạo camera, bấm generate. Kết quả trả về gồm preview, animation màu, animation depth và point cloud Gaussian kéo được ngay trong browser.
Repo tên đầy đủ là deepopen-com/deepopen-3d-webs, sản phẩm có tên tiếng Trung là 光域造景 (Quang Vực Tạo Cảnh). Mô tả gốc ghi rõ: “Image-driven 3D scene generation system”. Ngôn ngữ chính Python, topics gồm 3d, gaussian-filter, gaussian-splatting.
Nó làm gì, giải quyết vấn đề gì
Vấn đề cụ thể: một pipeline 3D từ ảnh đơn thường bị xé ra thành nhiều mảnh. Depth estimation một chỗ, image completion một chỗ, 3D representation một chỗ, camera flythrough một chỗ. Người làm sáng tạo không mang được cảnh từ đầu đến cuối trong một giao diện. DeepOpen gộp lại thành một “studio”.
Luồng hoạt động theo README:
- Bạn đưa một reference image và một prompt tiếng Trung
- Chọn generation trajectory để quyết định không gian được quan sát thế nào, và render trajectory để quyết định footage cuối di chuyển ra sao
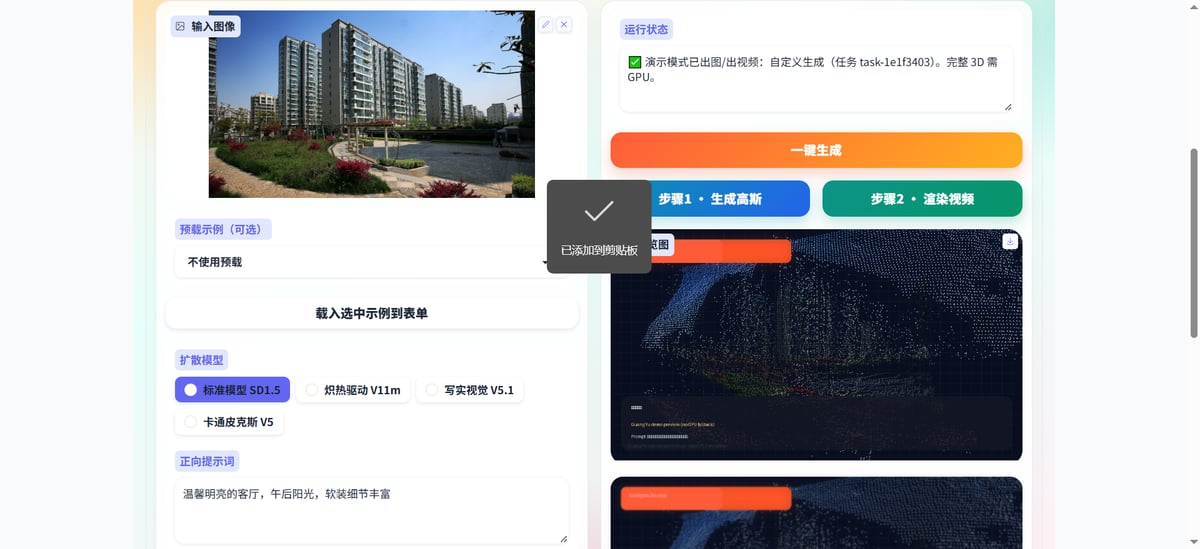
- Hệ thống xuất preview stills, color animation, depth animation, hoặc bake Gaussians ngay tại chỗ (nếu đủ compute), hoặc mount thẳng file PLY demo chính thức
- Point cloud xem được bằng kéo chuột trong browser, tải model về cho SuperSplat / MeshLab
- Mỗi task được lưu vào
data/history.json, xem lại bằng ID qua nút “View & Demo”
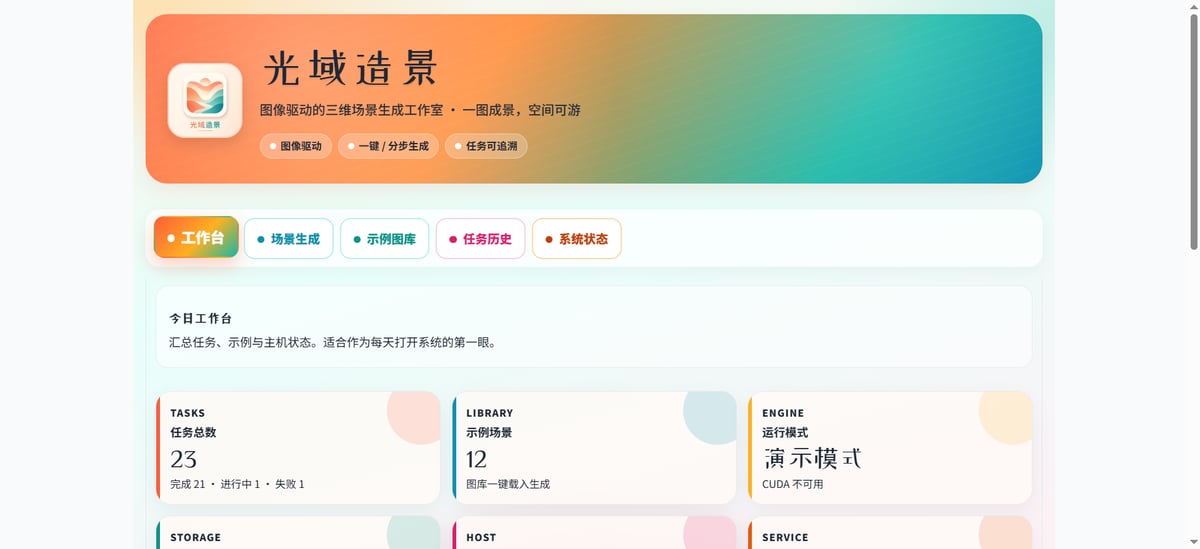
Web app chạy dưới dạng Docker image, cổng mặc định 8090. Có 5 tab: Workbench, Scene Generation, Example Gallery, Task History, System Status.
Điểm tôi thấy đáng giá nhất về mặt kỹ thuật là chế độ demo. Mặc định hệ thống chạy demo mode: không có GPU vẫn xem được gallery 3D, replay task, xem point cloud. Khi có CUDA và model weights, set LD_DEMO_MODE=0 để chạy pipeline luciddreamer.py đầy đủ. Đây là cách đóng gói khá thực dụng, cho người ta “sờ” được sản phẩm trước khi đầu tư GPU.
Phần generation dùng LucidDreamer (diffusion inpainting + depth estimation + 3D Gaussians), depth bằng ZoeDepth, render bằng 3D Gaussian Splatting rasterization và simple-knn. Model diffusion cho chọn: SD1.5 chuẩn, Blazing Drive V11m, Realistic Vision V5.1, Cartoon Pixar V5. Trajectory generation: Look Around, Overhead Orbit, Spin in Place 360. Trajectory render: Push In and Out, Classic Orbit, Subtle Sway.
Vì sao repo này đang được chú ý
495 sao sau khoảng một ngày tạo (2026-10-26, cập nhật 2026-10-27). Con số này nói lên hai điều: nhu cầu về “image to 3D scene” vẫn rất nóng, và repo có demo assets kèm sẵn nên người ta star để thử ngay chứ không phải đọc xong rồi bỏ.
Điểm khác biệt so với đa số repo Gaussian Splatting khác: nó không dừng ở “train xong xuất PLY”. Nó có UI hoàn chỉnh, có gallery, có lịch sử task, có hai bộ Docker image (demo và CUDA). Nhiều repo nghiên cứu 3D chấm hết ở script CLI. Cái này đóng gói thành sản phẩm web.
Cũng phải nói thẳng: 495 sao trong 1 ngày với repo mới toanh thường có phần đẩy từ cộng đồng hoặc từ chính team. Không có gì sai, nhưng đừng lấy số sao làm thước đo chất lượng code. Tôi chưa chạy full pipeline nên chưa xác nhận được chất lượng output.
Cài đặt và dùng thử nhanh
README không đưa lệnh cài đặt chi tiết trong phần bị cắt, nhưng có manh mối rõ: dùng Docker Compose, có docker-compose.yml cho demo và docker-compose.cuda.yml cho CUDA. Cấu trúc file trong repo:
guang-yu-zao-jing
├── web_app.py Web entry point, listens on 8090
├── luciddreamer.py Main 3D generation pipeline
├── Dockerfile Demo image
├── Dockerfile.cuda Full CUDA image
├── docker-compose.yml Demo orchestration
├── docker-compose.cuda.yml CUDA orchestration
├── requirements-web.txt Web dependencies
├── requirements-cuda.txt CUDA dependencies
├── RUN_CUDA.md / start_*.bat
├── webui
│ ├── app.py Five tabs
│ ├── engine.py
│ ├── catalog.py
│ ├── history.py
│ ├── ply_preview.py
│ ├── stats.py / styles.py
│ └── paths.py
├── scene / gaussian_renderer
├── utils / cameras / ZoeDepth
├── submodules
└── examples Example images, prompts, official PLY / MP4
Đường đi thực tế: clone repo, chạy docker compose up với bản demo để xem gallery và point cloud trước, rồi mới cân nhắc bản CUDA. Bản demo không cần GPU, port mặc định 8090. Nếu chạy local không Docker thì dependencies web nằm trong requirements-web.txt, còn full/CUDA ở requirements.txt và requirements-cuda.txt. Hướng dẫn máy local và CUDA nằm trong RUN_CUDA.md.
Lưu ý nhỏ khi đọc: UI là tiếng Trung, prompt cũng yêu cầu tiếng Trung. Nếu bạn không quen, phải dịch prompt trước khi nhập.
Ai nên dùng, dùng vào việc gì
README liệt kê 5 use case, tôi thấy hợp lý với 3 nhóm:
- Designer làm spatial concept: có bản look-around của interior, building, landscape trước khi quyết định đầu tư refinement. Đây là use case rõ ràng nhất
- Người làm content stylized: preset anime, fantasy, holiday, post-apocalyptic load trực tiếp, hợp để khám phá style nhanh
- Giáo viên, người thuyết trình: demo mode không cần GPU, assets
demo-*chạy ổn trong lớp học hoặc buổi pitch
Còn một use case ít được nói: lấy PLY Gaussian point cloud làm điểm khởi đầu cho pipeline 3D downstream. File PLY có thể nặng hàng trăm MB, tải về rồi xử lý tiếp bằng công cụ khác.
Ai không nên dùng: người cần độ chính xác hình học cao để sản xuất, hoặc cần license rõ ràng cho sản phẩm thương mại. Lý do ở phần dưới.
Ưu điểm
Đóng gói Docker hai bản (demo và CUDA) là điểm cộng lớn. Nhiều repo 3D bắt bạn tự vật lộn với CUDA version, PyTorch version, submodule compile. Ở đây có image sẵn.
Chế độ demo không cần GPU giúp giảm rào cản thử nghiệm xuống gần bằng zero. Gallery có sẵn reference image, color/depth preview animation, point cloud kéo được, và nút tải PLY. Đây là cách demo sản phẩm 3D đúng đắn.
Việc lưu task vào JSON local và xem lại bằng ID khá tiện cho việc so sánh các lần generate. Không cần database, deploy nhẹ.
Pipeline dùng các thành phần có tên tuổi: LucidDreamer, ZoeDepth, 3D Gaussian Splatting rasterization. Không tự phát minh lại bánh xe.
Hạn chế và điều cần lưu ý
License: dữ liệu ghi “không rõ”. Đây là rào cản thật nếu bạn định dùng cho sản phẩm thương mại. Phải kiểm tra license của từng dependency nữa (LucidDreamer, ZoeDepth, các model diffusion như Realistic Vision, Cartoon Pixar đều có điều khoản riêng). Đừng bỏ qua bước này.
Repo mới tạo ngày 2026-10-26, cập nhật 2026-10-27. Tuổi đời tính bằng ngày. Chưa có cộng đồng, chưa có issue history để biết bug nào hay gặp. Độ trưởng thành code chưa kiểm chứng được.
UI và prompt tiếng Trung. Với dev Việt Nam, đây là friction nhỏ nhưng có thật.
Yêu cầu compute cao ở chế độ full. README không nêu cấu hình GPU tối thiểu trong phần bị cắt, nên bạn phải đọc RUN_CUDA.md để tự đánh giá. File PLY hàng trăm MB cũng là vấn đề nếu bạn định host gallery cho nhiều người.
Tài liệu: README khá chi tiết về tính năng và cấu trúc code, nhưng phần cài đặt bị cắt ngắn và không thấy hướng dẫn troubleshooting. Không có bản tiếng Anh đầy đủ cho mọi mục (chỉ có link “中文说明”).
Kết luận thực dụng
Nếu bạn tò mò về pipeline image sang 3D Gaussian scene và muốn xem kết quả trước khi commit GPU, bản demo Docker là cách thử rẻ nhất: docker compose up, mở localhost:8090, kéo point cloud trong gallery. Còn nếu định đưa vào sản phẩm thương mại, hãy chờ license rõ ràng và đọc kỹ license của từng model diffusion đi kèm. Repo ở đây: deepopen-com/deepopen-3d-webs. 495 sao trong một ngày là tín hiệu để xem, không phải để tin.