Có một repo vừa xuất hiện khiến tôi mở terminal lúc 11 giờ đêm: bản reproduce của paper SuperMimic, train được motion tracker cho humanoid G1 trên 40 clip LAFAN1 chỉ với khoảng 1.5 GPU giờ. Tác giả là Chong Zhang (ETH Zurich), và anh ấy tự nhận code được “vibe code” trong 1 tiếng với AI assistant.
Repo này làm gì, giải quyết vấn đề gì
Paper gốc “SuperMimic: Scaling Humanoid Whole-Body Control with One Differentiable World Model” (arXiv 2610.28480) không release code. Repo này là bản unofficial, implement lại toàn bộ từ paper, chạy trên Isaac Lab 3 ở chế độ kit-less (không Isaac Sim, không Kit, không PhysX), dùng physics solver Newton với MuJoCo-Warp.
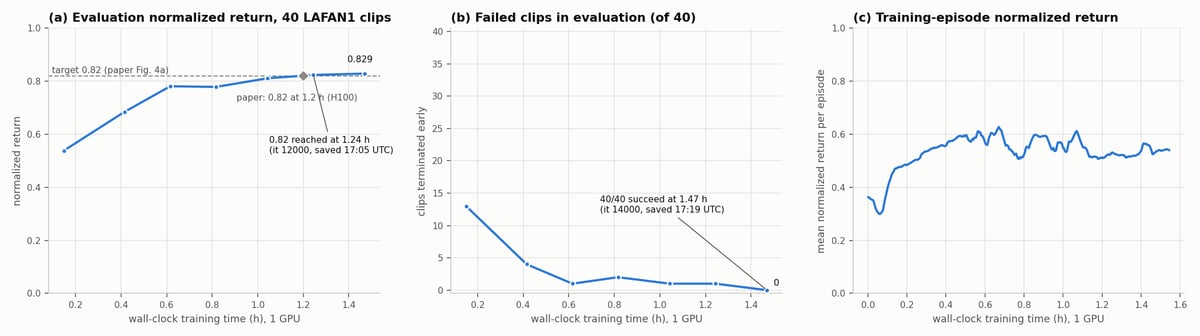
Mục tiêu cụ thể, không lan man: tái lập thí nghiệm so sánh LAFAN1 có kiểm soát trong Fig. 4a của paper. Cụ thể là 40 clip LAFAN1 retarget sang robot Unitree G1 (tổng 2.45 giờ motion), train trên một GPU duy nhất. Paper báo cáo đạt evaluation normalized return 0.82 sau 1.2 giờ trên H100.
Repo làm được gì? Một policy duy nhất (một motion tracker) học được cả 40 clip: dance, jumps, fall-and-get-up, sprint, walk, fight. Tác giả báo cáo kết quả: evaluation return 0.829 với 0/40 clip failed, train trong 1.47 giờ trên một RTX PRO 6000. Để so sánh, baseline PPO-in-simulator của paper không chạm được return 0.82 trong 18 giờ trên tối đa 8 GPU.
Cái hay nằm ở chỗ đó: bản reproduce chạy nhanh hơn kha khá so với baseline PPO truyền thống, trên đúng phần cứng phổ thông hơn.
Vì sao nó đang hot
Tính đến lúc tôi viết bài, repo có 480 sao, tạo ngày 2026-10-21 và cập nhật cùng ngày. Toàn bộ hoạt động dồn trong một ngày. Đây là kiểu repo “xuất hiện rồi bùng” điển hình của mấy dự án humanoid reproduction.
Một chi tiết đáng để ý: paper SuperMimic chưa có official code, nên bất kỳ ai muốn thử nghiệm đều phải tự implement từ giấy. Repo này lấp đúng khoảng trống đó, lại còn dùng Isaac Lab 3 với MuJoCo-Warp, stack khá mới và nhẹ hơn Isaac Sim truyền thống (kit-less, không cần cài Kit).
Điểm khác biệt so với các repo humanoid khác: tác giả công khai thừa nhận code là “slop”, viết vội trong 1 giờ, không review, và cố tình để ngoài org của lab. Cái disclaimer này thực ra lại là tín hiệu tốt với dev: bạn biết mình đang đọc code gì, không bị hứa hẹn quá mức. Cộng thêm license MIT, dễ clone, dễ fork.
Cài đặt và dùng thử nhanh
Yêu cầu: Linux, GPU NVIDIA (tác giả test trên RTX PRO 6000 Blackwell, driver 580 / CUDA 13), Docker với NVIDIA Container Toolkit, khoảng 20 GB đĩa cho image và 0.2 GB cho data.
Bước 1, setup Isaac Lab bản kit-less. Lưu ý Isaac Lab không được track trong repo, script sẽ clone về:
tools/setup.shScript này tương đương với việc clone Isaac Lab ở đúng commit 46d6cc3 (VERSION 3.0.0), build image kit-less, rồi build image supermimic:latest. Sau đó chạy container:
docker/run_container.sh 0 128gTham số là GPU index 0 và memory cap 128 GB.
Bước 2, tải data. Cần container đang chạy:
tools/download_data.shScript này kéo 40 clip LAFAN1 retarget cho G1 từ HuggingFace lvhaidong/LAFAN1_Retargeting_Dataset (folder g1/, license CC BY-NC-ND 4.0 của Ubisoft La Forge), cùng URDF và mesh G1 (BSD-3-Clause của Unitree). Sau đó convert URDF sang MJCF và MJCF sang USD, vì kit-less importer không chạy được trong process của Isaac Lab.
Kiểm tra nhanh:
ls data/lafan1_g1 | wc -lPhải in ra 40. Tổng cộng 264,705 frame ở 30 fps, tức 2.45 giờ motion. Có thể verify thêm bằng:
docker exec supermimic python tools/test_env.pyTest này so FK của robot đã convert với reference motion, kỳ vọng khớp cỡ ~1e-6.
Bước 3, train. Lệnh gốc từ README:
CPUS=0-23 ./run_train.sh lafan1_mainNó chạy trong tmux session tên lafan1_main, có tùy chọn pin CPU. Attach vào xem:
docker exec -it supermimic tmux attach -t lafan1_mainTrong lúc train, mở watcher eval để score checkpoint trên cả 40 clip:
docker exec supermimic tmux new -d -s eval_main "cd /workspace/supermimic && python supermimic/evaluate.py --run_dir logs/lafan1_main --watch"Checkpoint ghi mỗi 2000 iteration vào logs/, kết quả eval append vào logs/lafan1_main/eval.csv. Vẽ curve:
docker exec supermimic python tools/plot.py logs/lafan1_main --out results/success_curve.pngVà render video từ một checkpoint cụ thể:
docker exec supermimic python supermimic/evaluate.py --run_dir logs/lafan1_main --ckpt logs/lafan1_main/ckpt_014000.pt --record traj.npz
docker exec supermimic python tools/render.py traj.npz out.mp4 --clips dance2_subject1 --seconds 10
Lưu ý nhỏ: mấy iteration đầu chậm vì torch.compile đang build kernel, cache ở .cache/. Đừng hoảng khi thấy log ì ạch phút đầu.
Ai nên dùng, dùng vào việc gì
Repo này hợp với ba nhóm. Một là researcher muốn có baseline SuperMimic để so sánh mà không phải tự implement từ paper. Hai là dev robotics đang làm humanoid motion tracking, cần một pipeline end-to-end từ retarget data tới trained policy và render, chạy được trên một GPU. Ba là người tò mò về Isaac Lab 3 kit-less và MuJoCo-Warp, muốn xem một ví dụ thực tế thay vì đọc docs.
Không hợp với ai muốn deploy production. Đây là research reproduction, không phải SDK.
Ưu điểm và hạn chế
Ưu điểm thực tế: kết quả nhanh (1.47 giờ trên một GPU so với 18 giờ trên 8 GPU của baseline PPO), 0/40 clip fail, code MIT, có sẵn script setup, download, test, plot, render. Tác giả có MILESTONES.md ghi lại tiến độ, thứ nhiều repo research thiếu.
Hạn chế thì rõ ràng và tác giả tự nói trước: code “vibe coded” trong 1 giờ với AI assistant, “fast and unreviewed”, “use it at your own risk”. Không có topics trên GitHub, tức khó discover qua search. Docs nằm hết trong README, không có tutorial riêng, không có API doc. Commit duy nhất trong ngày tạo repo, chưa có dấu hiệu maintain dài hạn.
Về license, cần phân biệt rõ: code repo là MIT, nhưng data LAFAN1 là CC BY-NC-ND 4.0 (Ubisoft La Forge), cấm dùng thương mại và cấm phái sinh. Nếu bạn định thương mại hóa policy train từ data này, phải xem lại. Model G1 của Unitree là BSD-3-Clause, thoáng hơn.
Còn một chi tiết kỹ thuật cần biết trước khi clone: repo không track Isaac Lab, không track data, không track logs và checkpoints. Bạn phải chạy đúng hai script setup mới có gì để chạy. Và Isaac Lab mới hơn commit 46d6cc3 có thể work nhưng chưa được test, tác giả nói thẳng vậy.
Nếu bạn đang tìm một lựa chọn thay thế đã được kiểm chứng kỹ hơn, tôi khuyên xem các implementation humanoid motion tracking khác có official code và test suite, vì repo này chưa có gì đảm bảo ngoài một lần chạy thành công của tác giả. Nhưng nếu mục tiêu là reproduce đúng paper SuperMimic với chi phí compute thấp, đây là bản duy nhất tôi thấy đang có.
Con số đáng để cân nhắc: 1.24 giờ train cho return 0.824, 1.47 giờ cho 0.829 với 0 clip fail, so với baseline paper 18 giờ trên 8 GPU vẫn không chạm 0.82. Nếu bạn có GPU rảnh một buổi tối và tò mò về differentiable world model cho humanoid, repo zita-ch/supermimic_vibed là chỗ bắt đầu nhanh nhất hiện tại, chỉ cần đọc disclaimer trước khi tin kết quả.